my photo

学术任职

[1] 中国图象图形学学会视觉感知智能系统专委会委员。
[2] 连续3年(2024-2026)担任机器人领域国际顶会IEEE / RSJ International Conference on Intelligent Robots and Systems (IROS) Associate Editor。
[3] 教育部学位与研究生教育发展中心研究生教育评估监测专家库专家。
[4] 担任《汽车工程》(EI,高质量科技期刊T1级别)、《无人系统技术》期刊青年编委。
[5] Nature子刊,IEEE Transactions on ITS,IEEE Transactions on VT,IEEE Transactions on ETCI ,JFR等10余本SCI期刊审稿人。

代表论文

面向复杂越野环境自主无人系统智能决策规划与空地异构协同开展研究,在IEEE T-ITS、T-VT、CVPR、ICRA、IROS等机器人与智能交通领域发表SCI/EI论文40余篇。
部分论文得到长江特聘教授、欧洲科学院院士Yaochu Jin,荷兰代尔夫特理工杰出教授Serge Hoogendoorn,SAE/ASME/AAIA/IEEE Fellow,ASME C.S.D创新实践奖获得者Junmin Wang等专家肯定评述。
以下是代表性论文: († indicates equal contribution, and * indicates corresponding authorship)
  • Junxiang Li†, Tao Wu†, Xin Xu, Huijing Zhao. How to enhance the interpretability of learning-based motion planning for intelligent vehicles: A survey[J]. IEEE Transactions on Intelligent Transportation Systems, 2025, 26(8): 11227-11248. (1区Top) 【领域综述】
  • Junxiang Li, Liang Yao, Xin Xu, Bang Cheng, Junkai Ren. Deep reinforcement learning for pedestrian collision avoidance and human-machine cooperative driving[J]. Information Sciences (IS), 2020, 532: 110-124. (JCR Q1,自动化学会A类,中国兵工学会T1类) 【高被引论文】
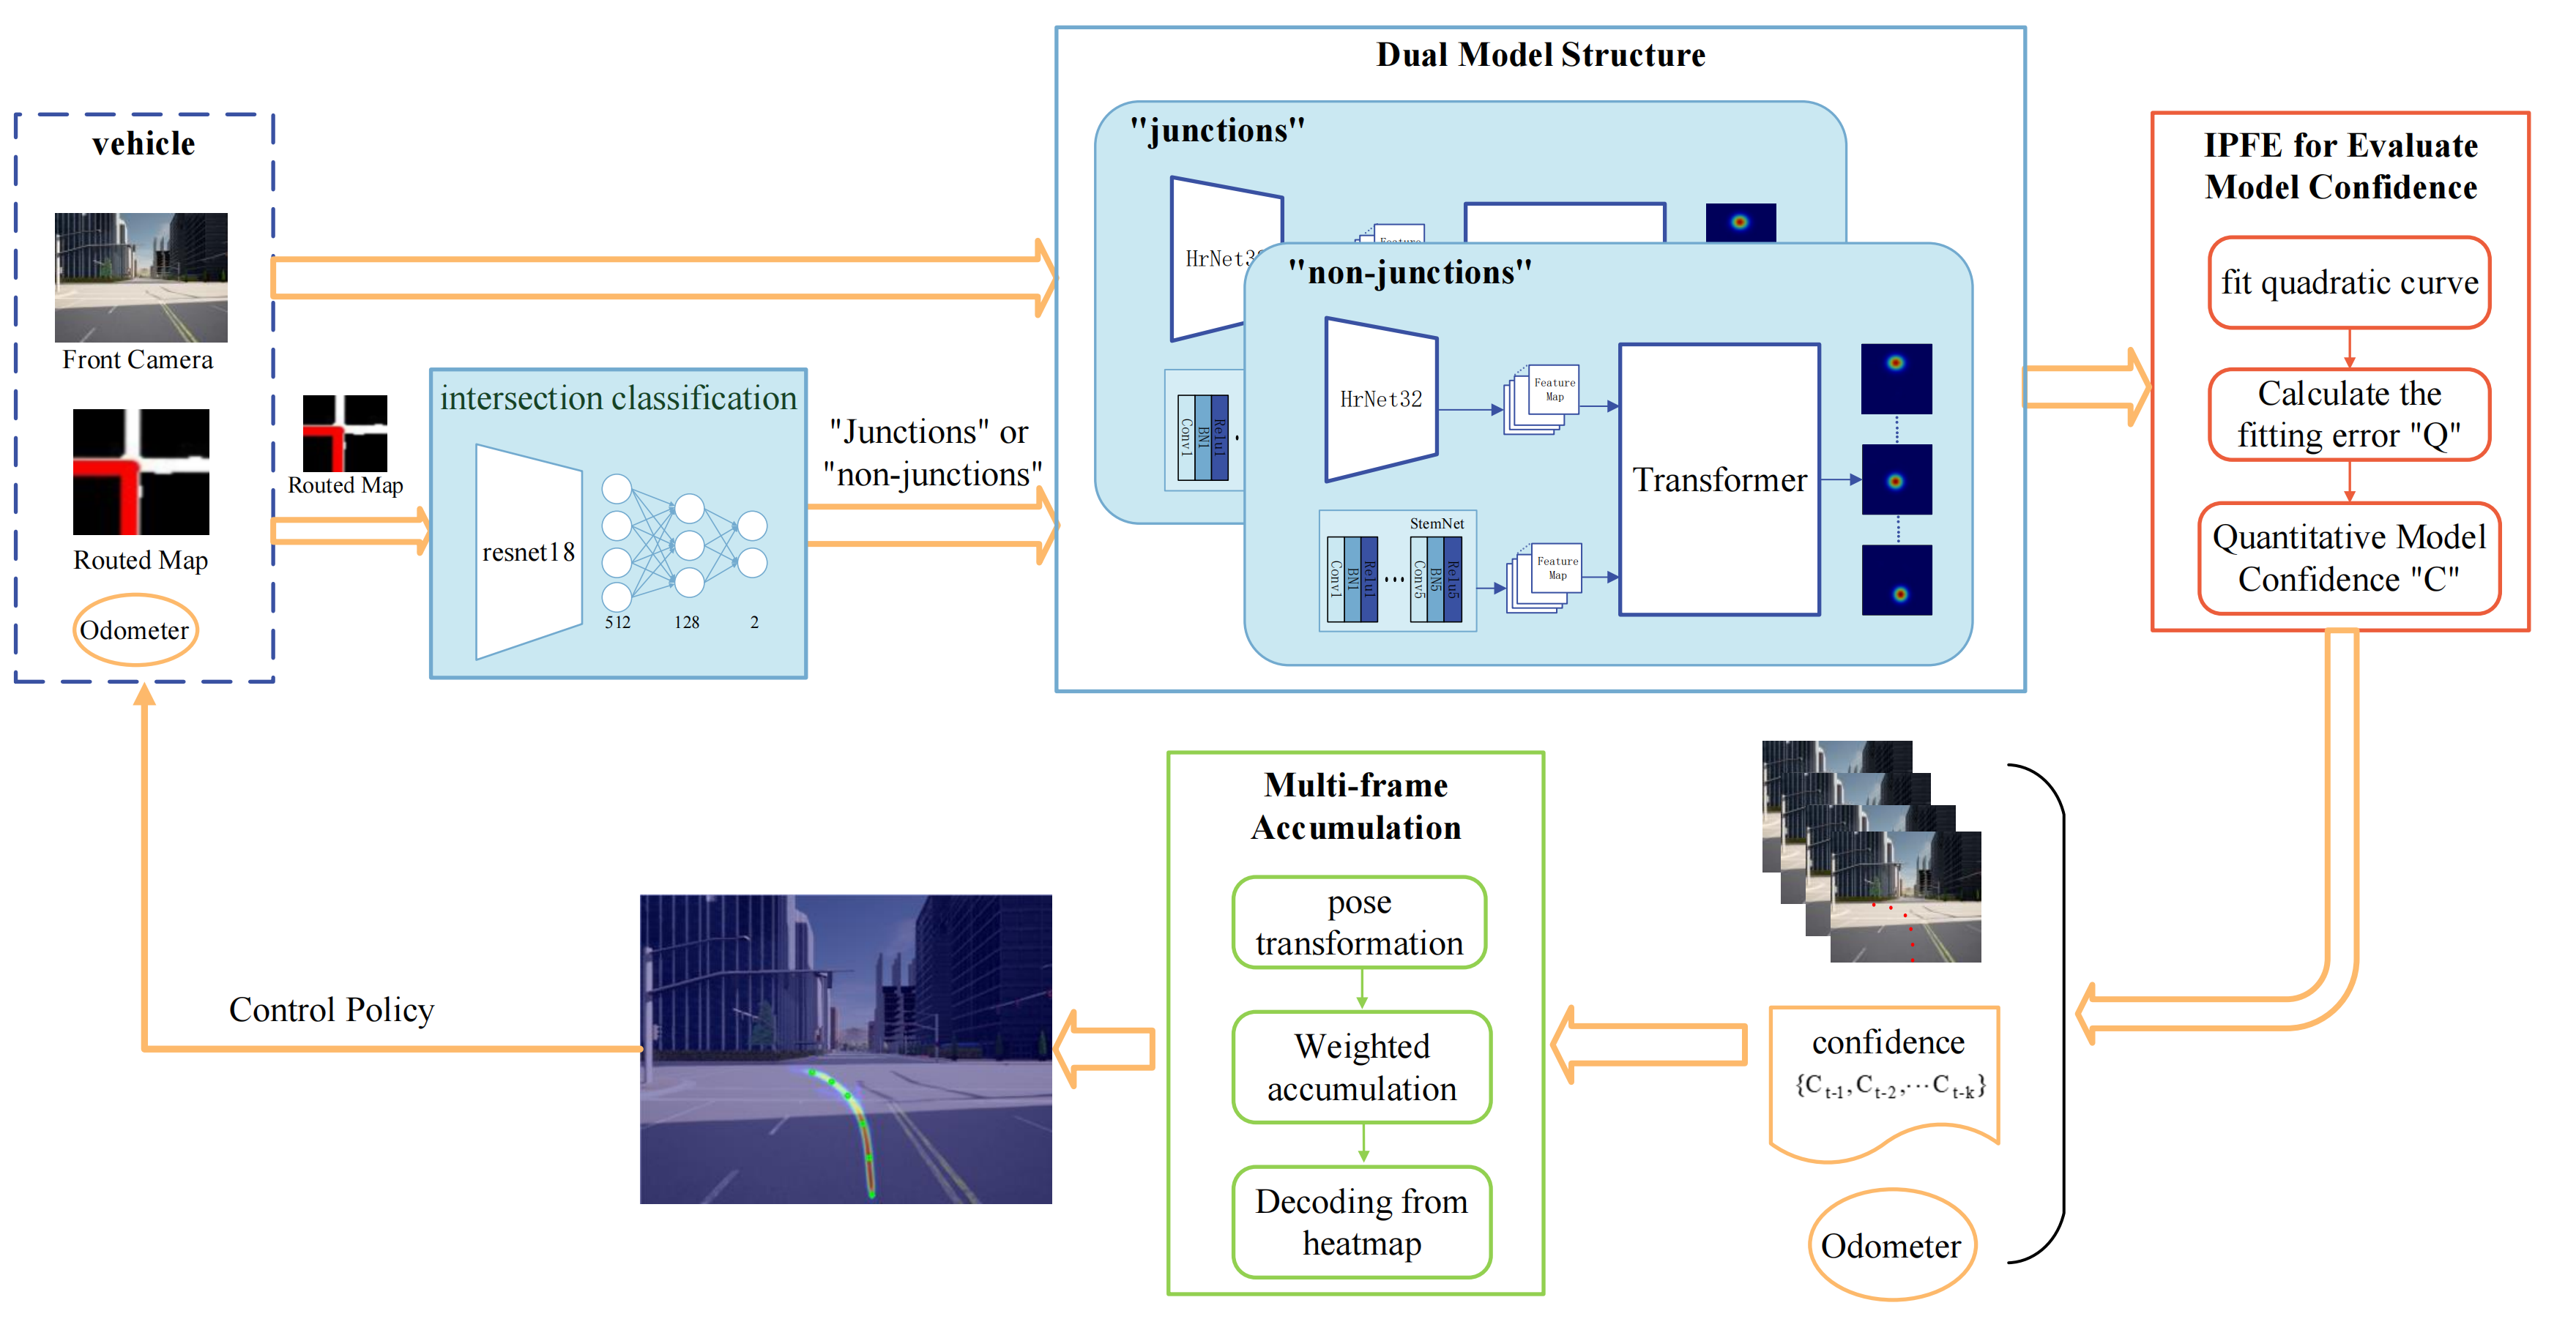
  • Bowen Li ,Tao Wu, Youjin Yu, Junxiang Li*. End-to-end autonomous guidance method integrated with mixture-of-experts for intelligent vehicles[J]. IEEE Transactions on Vehicular Technology, 2026, 75(2): 1976-1989.(2区Top,自动化学会A类)
  • Youjin Yu, Junxiang Li*, Bowen Li, Tao Wu* and Huijing Zhao. EES: A data-driven end-to-end escorting system via spatiotemporal feature fusion[J]. IEEE Robotics and Automation Letters, 2025, 10(11): 12253-12260. (2区Top,自动化学会A类)
  • Yang Chen, Xieyuanli Chen, Junxiang Li, Jie Tang and Tao Wu. “SinGeo: Unlock Single Model's Potential for Robust Cross-View Geo-Localization.” (2026). Computer Vision and Pattern Recognition 2026. (CCF-A类会议)
  • Chenggang Wang, Tao Wu, Pengnian Zhang, Junxiang Li*. 2025. Elevation-Aware Path Planning with Learning Optimal Probability for Autonomous Driving. 28th IEEE International Conference on Intelligent Transportation Systems. (自动化学会A类会议)
  • Yubin Zeng, Tao Wu, Shouzheng Qi, Junxiang Li, Youjin Yu, Xingyu Duan. 2025. Simpler ls Better: Revisiting Doppler Velocity for Enhancing Moving Object Tracking with FMCW LiDAR. 2025 IROS. (自动化学会A类会议)
  • 科研项目与影响

    近5年,多次参与无人系统重大活动,主要负责地面无人平台自主规划系统。担任神十三载人航天任务地面无人搜救团队领队,2025年“九三阅兵”中班组伴随无人车主任设计师。
    [1] 主持国家自然科学基金面上项目、湖南省青B项目、后勤重点项目子课题等科研项目3项,主持完成军委科技委173技术基金(重点项目)、××预研项目、国家自然科学基金青年基金等科研项目7项,作为骨干参与173重大项目、国家自然科学基金区域联合基金等国家、军队重点项目20余项。
    [2] 申请专利/软著15项(授权10项),科技成果转换1项。
    [3] 参加2023陆上无人系统挑战赛A1组比赛获第二名,国家自然科学基金委员会中国智能车未来挑战赛获第三名。

    教学与人才培养成果

    [1] 主讲《图像处理与理解》、《数字图像处理》等课程,多次课堂教学评价优秀,在2024年春季校教学能手比赛中获一等奖(决赛第一名),2026年被评为校优秀教师(新星教师)。
    [2] 1门主讲课程被评为全军精品在线教育课程,1门被评为校级精品课程,负责课程被评为校级精品在线教育微课;获评××理论创新一等奖、校教学成果二等奖。
    [3] 主持湖南省本科教改课题(重点课题)1项,参与1项(排名第3),主持完成校级本科教学教改课题1项。
    [4] 指导学生参与全国大学生智能车竞赛、大学生工程创新大赛等高水平A类赛事,荣获全国一等奖2项、二等奖2项、赛区/省级奖项10余项,被评为第二十届大学生智能车竞赛全国优秀指导教师。

    团队简介 PLUS:Planning Linked Unmanned System

    价值观:

  • 谋胜:以智能无人系统核心军事价值为导向,驱动团队成员在技术攻关中追求卓越与突破。
  • 自主:锚定智能无人系统高自主性相关前沿技术方向,践行技术创新与成员主动成长的双重承诺。
  • 协作:聚焦人机协同、空地协同与团队协作三大维度,构建技术与管理高效联动的协同发展生态。
  • 研究方向:

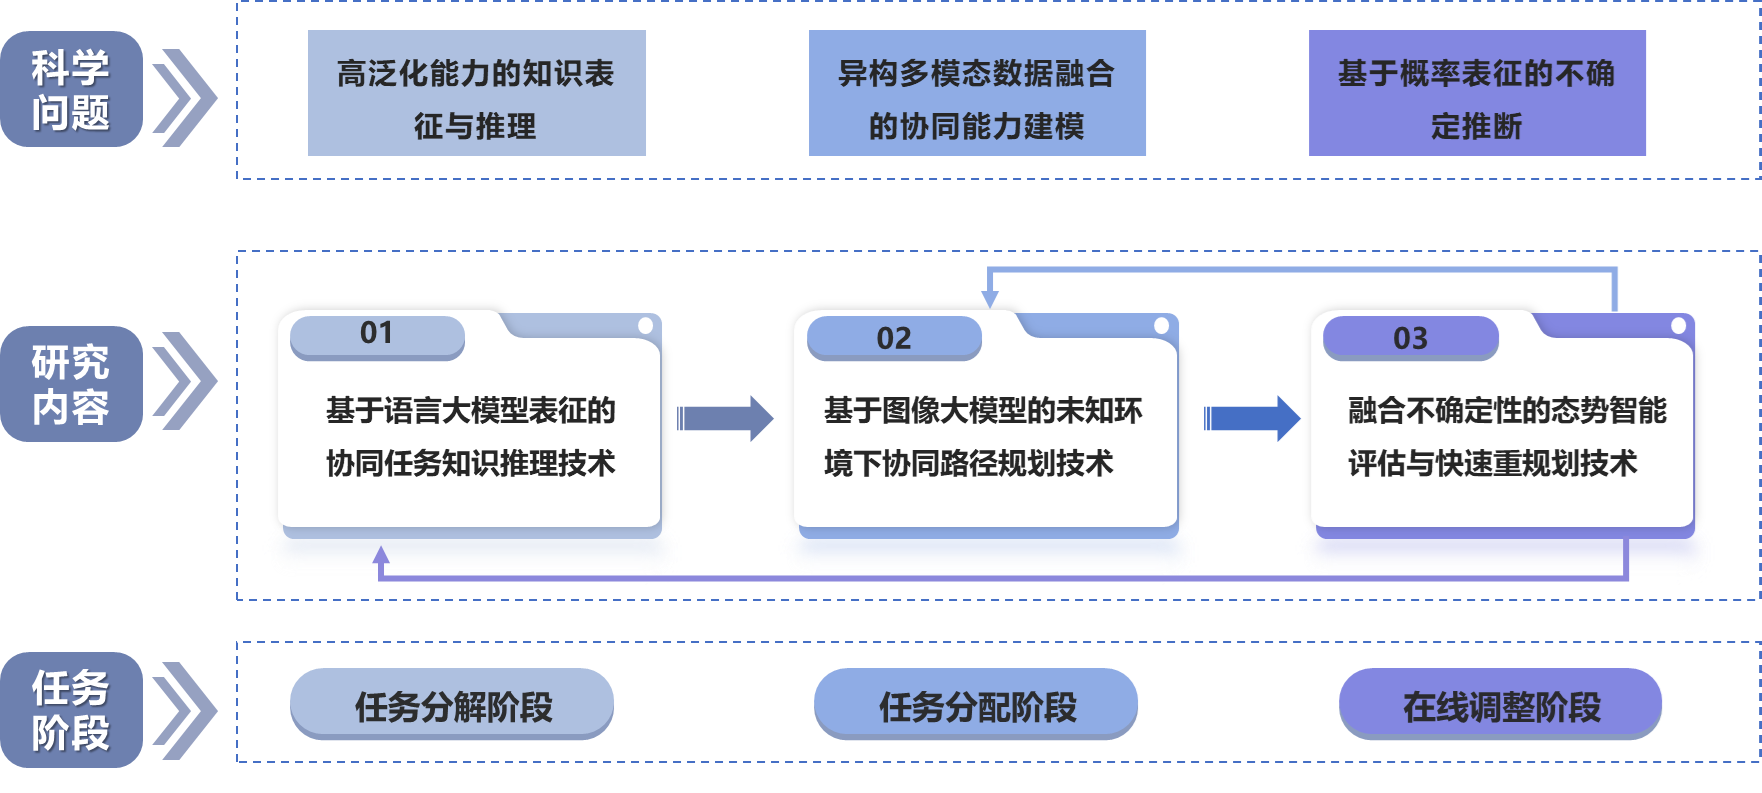
    智能无人系统正成为全球新质生产力、军事领域竞争的战略高地。 本团队针对军事场景下空地异构无人系统协同决策与自主规划的核心难题,聚焦以下前沿方向,致力于让无人系统鲁棒、高效、可信赖工作。

    planning_without_guide

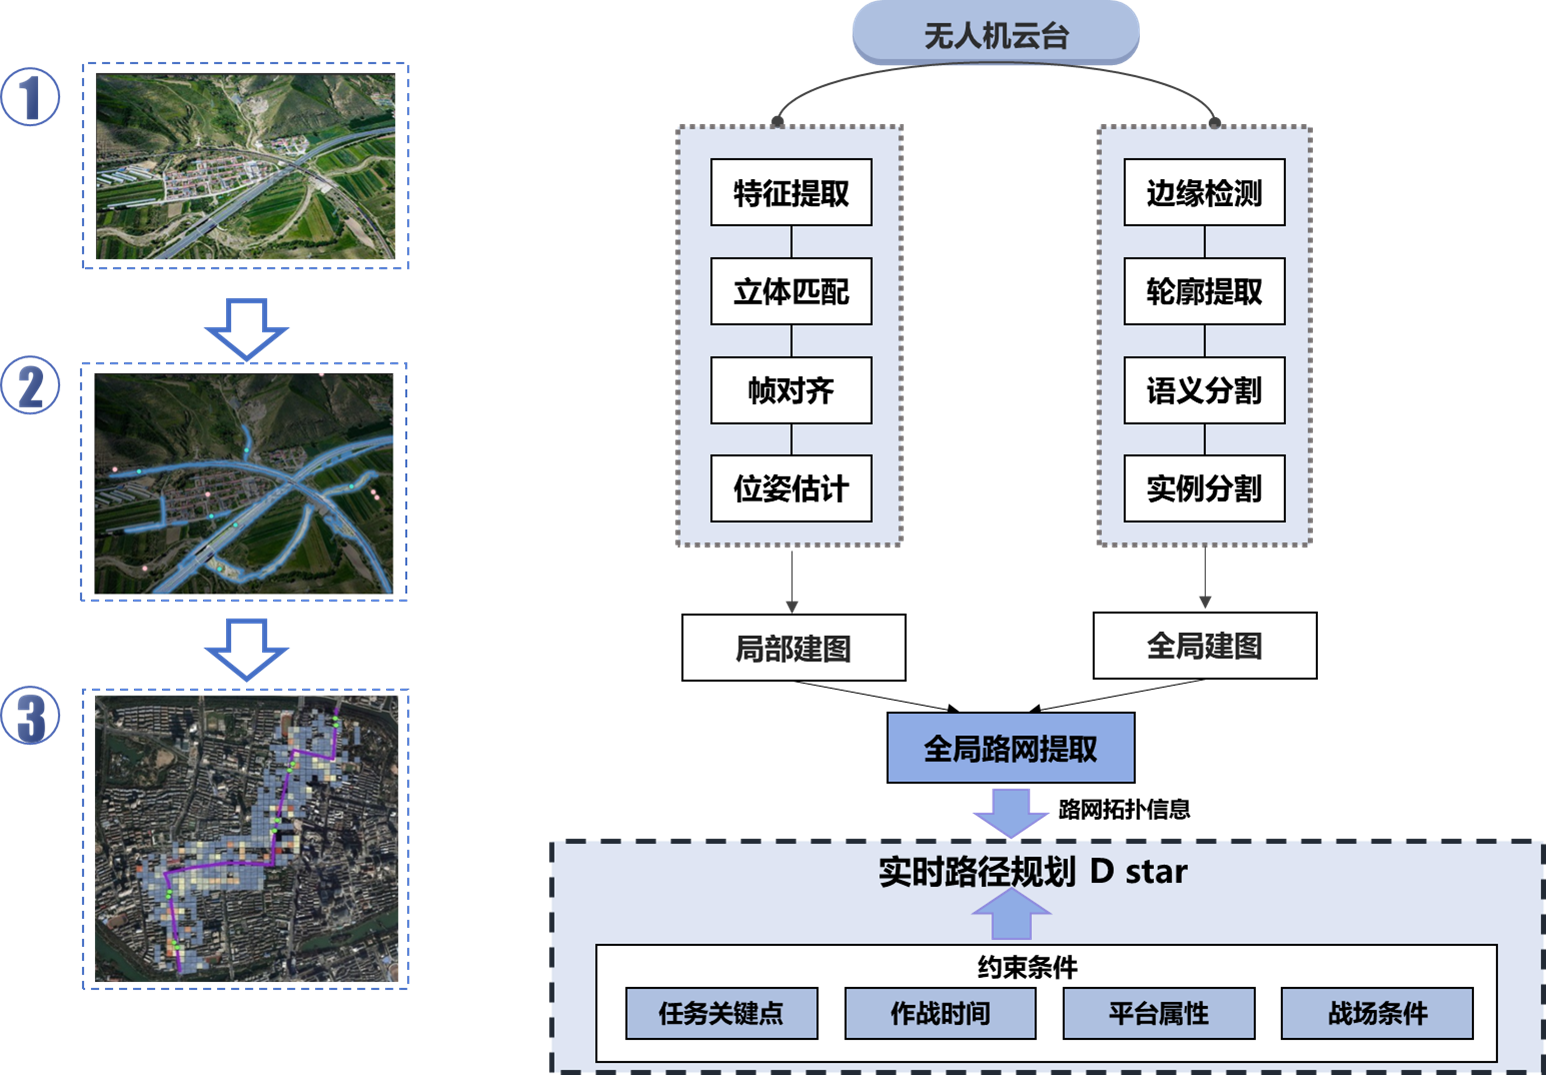
    未涉环境下空地协同任务规划技术
    军事领域中环境瞬息万变,大量无预制路网环境导致地面无人车无法快速部署与通行。针对这类问题,通过提取体系(含空地异构无人系统)支撑的态势特征, 开发可快速动态更新的任务规划(含全局路径)算法,实现无人车在未涉环境中快速部署与自主规划。

    空地异构平台协同决策照片

    空地异构平台协同决策技术
    致力于研究空中和地面异构平台之间的协同工作机制。通过构建高效的人机交互和协同决策算法,实现指控链路与空地平台之间的任务分解、任务分配和协同作业,充分发挥不同平台的优势,提升整体任务执行效率和效果。

    多学科融合创新研究照片

    小样本数据驱动的可信规划技术
    民用领域的无人驾驶中驾驶规则相对明确,同时有较多开源数据供端到端运动规划算法训练使用。 而军事领域中可供训练的样本少,且和真实场景存在较大差异,对规划算法的泛化性和鲁棒性提出了更高要求。
    针对该问题,课题组在国内率先实现小样本环境下基于动态贝叶斯网络的动态车辆意图预测/规划方法,并持续开展端到端运动规划及其可解释性提升研究。

    招生信息

    欢迎对研究方向感兴趣的同学加入团队,每年有若干“菁英生源计划”读研指标及保研指标,有意者请在大三下学期(二季度前)邮件联系。 基本要求:
  • 熟悉Linux系统、ROS,日常使用Python开发,独立完成过至少1项项目的开发工作(智能车竞赛、Robomaster等获奖同学优先)。
  • 熟练运用英语,能够撰写英文学术论文及学术交流。
  • 积极主动、能自律,能按时高质交流进展。